2019年11月27日 星期三
[nRF51] Light Distance Detect
主要是利用LED在逆向偏壓下的一些特性來偵測環境光源, 將環境光的變化強度顯示在外部的LED上, 偵測環境光的 LED則是使用一般的紅光LED.

[nRF51] Hand Distance Detect
主要是利用LED在逆向偏壓下的一些特性來偵測環境光源, 當手靠近時, 將光的變化強度顯示在外部的LED上, 偵測環境光的 LED則是使用一般的紅光LED.
2019年11月10日 星期日
[nRF51] Hand Proximity With LED Lighting Effect
前陣子把之前做在玩具上面的一個應用轉移植在nRF51 EVB上面.
主要是利用LED在逆向偏壓下的一些特性來偵測環境光源. LED則是使用一般的紅光LED.
2016年12月29日 星期四
How to change nRF51 Clock Source in ble_stack_init function?
1. 最近在測試nRF51的板子實作2.4G/BLE雙模切換時, 發現只要切到ble mode, 程式就會當掉, 查了一下才發現程式是當在static void ble_stack_init(void)這個function裡面.

2. 進去trace code後, 才發現是設定上的錯誤, 由於硬體板子上並沒有XTAL元件, 只要一進去ble_stack_init() function, 就會出現死當.


3. 因此我們必須將clock source由XTAL改為RC.

2. 進去trace code後, 才發現是設定上的錯誤, 由於硬體板子上並沒有XTAL元件, 只要一進去ble_stack_init() function, 就會出現死當.
.rc_ctiv = 16, // Interval in 0.25 s, 16 * 0.25 = 4 sec.rc_temp_ctiv = 2, // Check temperature every .rc_ctiv, but calibrate every .rc_temp_ctiv This configuration will set RC oscillator, and check for temperature delta every 4 second, and calibrate the RC every 8 second.2016年3月30日 星期三
nRF51x22 SPI Master Driver
1. 簡單替nRF51822 SPI Driver做個備份.
2. 本範例搭配ST LIS3DH Sensor Board測試使用.
3. 需先include spi_master.c 和 spi_master.h, 路徑在 \app\components\drivers_nrf\spi_master\ 底下.
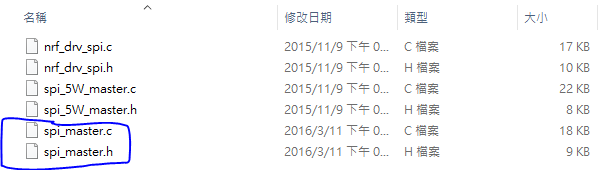
4. spi_master.c 和 spi_master.h 的下載連結:
spi_master.c
spi_master.h
5. code:
spi_example.h
spi_example.c
6. example-1: read WHO_AM_I register(0x0F) from LIS3DH.


7. example-2: Enable LIS3DH Sensor.

2. 本範例搭配ST LIS3DH Sensor Board測試使用.
3. 需先include spi_master.c 和 spi_master.h, 路徑在 \app\components\drivers_nrf\spi_master\ 底下.
4. spi_master.c 和 spi_master.h 的下載連結:
spi_master.c
spi_master.h
5. code:
spi_example.h
#include "app_util_platform.h"
#include "bsp.h"
#include "spi_master.h"

bool SPI_Write( uint8_t register_address, uint8_t *value, uint8_t number_of_bytes );
bool SPI_Read( uint8_t register_address, uint8_t *destination, uint8_t number_of_bytes );
spi_example.c
#include "spi_example.h"


static void spi_master_init(spi_master_hw_instance_t   spi_master_instance )
{
    uint32_t err_code = NRF_SUCCESS;

    // Configure SPI master.
    spi_master_config_t spi_config = SPI_MASTER_INIT_DEFAULT;
    spi_config.SPI_CONFIG_CPHA=SPI_CONFIG_CPHA_Leading ;
    spi_config.SPI_CONFIG_CPOL=SPI_CONFIG_CPOL_ActiveHigh;
    spi_config.SPI_Pin_SCK  = SPIM0_SCK_PIN;
    spi_config.SPI_Pin_MISO = SPIM0_MISO_PIN;
    spi_config.SPI_Pin_MOSI = SPIM0_MOSI_PIN;
    spi_config.SPI_Pin_SS   = SPIM0_SS_PIN;
    spi_config.SPI_Freq     = SPI_FREQUENCY_FREQUENCY_M4;
    spi_config.SPI_CONFIG_ORDER = SPI_CONFIG_ORDER_MsbFirst;
    spi_config.SPI_PriorityIRQ = APP_IRQ_PRIORITY_LOW;
    spi_config.SPI_DisableAllIRQ = 0;
    err_code = spi_master_open(spi_master_instance, &spi_config);
    APP_ERROR_CHECK(err_code);
}

static void spi_send_recv(const spi_master_hw_instance_t spi_master_hw_instance, uint8_t * const p_tx_data, uint8_t * const p_rx_data, const uint16_t len)
{

    // Start transfer.
  spi_master_init(spi_master_hw_instance);
    uint32_t err_code = spi_master_send_recv(spi_master_hw_instance, p_tx_data, len, p_rx_data, len);
    APP_ERROR_CHECK(err_code);
  for (int i = 0 ; i < 1000 ; i++ ) {
   if ( spi_master_get_state(spi_master_hw_instance) != SPI_MASTER_STATE_BUSY )
    break;
  }
  spi_master_close(spi_master_hw_instance);
}

bool SPI_Write( uint8_t register_address, uint8_t *value, uint8_t number_of_bytes )
{
  #define i2c_write_data_len 6

  uint8_t w2_data[i2c_write_data_len+1];
  uint8_t r2_data[i2c_write_data_len+1];
  uint8_t i;

  if(number_of_bytes > 0x01)
  {
   register_address |= (uint8_t)MULTIPLEBYTE_CMD;
  }

  w2_data[0] = register_address;
  for ( i = 0 ; i < number_of_bytes ; i++ ) {
   w2_data[i+1] = value[i];
  }

  spi_send_recv(SPI_MASTER_0, w2_data, r2_data, number_of_bytes +1);

                return true;
}

bool SPI_Read(uint8_t register_address, uint8_t * destination, uint8_t number_of_bytes)
{

  #define i2c_read_data_len 8

  uint8_t w2_data[i2c_write_data_len+1];
  uint8_t r2_data[i2c_write_data_len+1];
  uint8_t i;

  if(number_of_bytes > 0x01)
  {
   register_address |= (uint8_t)(READWRITE_CMD | MULTIPLEBYTE_CMD);
  }
  else
  {
   register_address |= (uint8_t)READWRITE_CMD;
  }

  w2_data[0] = register_address;
  spi_send_recv(SPI_MASTER_0, w2_data, r2_data, number_of_bytes+1);

  for( i = 0 ; i < number_of_bytes ; i++ ) {
   destination[i] = r2_data[i+1];
  }

                return true;
}
6. example-1: read WHO_AM_I register(0x0F) from LIS3DH.
#define  LIS3DH_REGISTER_WHO_AM_I             0x0F

void Read_LIS3DH_WHOAMI_Register(void)
{
 uint8_t temp[6];

 SPI_Read(LIS3DH_REGISTER_WHO_AM_I, temp, 1);
 if ( temp[0] == 0x33 ) {
   while(1);
 }
}
7. example-2: Enable LIS3DH Sensor.
#define  LIS3DH_CTRL_REG1_DATARATE_100HZ      0x50
#define  LIS3DH_CTRL_REG1_XYZEN               0x07
#define  LIS3DH_REGISTER_CTRL_REG1            0x20

void Enable_LIS3DH_Sensor(void)
{
 uint8_t temp[6];

 temp[0] = (LIS3DH_CTRL_REG1_DATARATE_100HZ | LIS3DH_CTRL_REG1_XYZEN);
 SPI_Write( LIS3DH_REGISTER_CTRL_REG1, temp, 1 );

}
2016年2月3日 星期三
nRF51x22 Simple Timer Code
1. 定義一個固定時間觸發的Timer.
2. 只需要Timer Init 和 Timer Handler這兩個function就可以用了.
Timer Init:
-------------------------------------------------------------------------------------------------------------------------
Timer Handler:
-------------------------------------------------------------------------------------------------------------------------
2. 只需要Timer Init 和 Timer Handler這兩個function就可以用了.
Timer Init:
-------------------------------------------------------------------------------------------------------------------------
void Timer_Init(int32_t deltatime)
{

    NRF_TIMER2->BITMODE     = TIMER_BITMODE_BITMODE_16Bit; //Set counter to 16 bit resolution
    NRF_TIMER2->MODE        = TIMER_MODE_MODE_Timer;
    NRF_TIMER2->PRESCALER   = 9;               //16MHz/(2^9) = 16MHz/512 = 31250Hz = 32usec
    NRF_TIMER2->CC[2]       = (deltatime/32);            //250 = 8msec , 500 = 16msec
    NRF_TIMER2->INTENSET    = TIMER_INTENSET_COMPARE2_Enabled << TIMER_INTENSET_COMPARE2_Pos;
    NRF_TIMER2->SHORTS      = (TIMER_SHORTS_COMPARE1_CLEAR_Enabled << TIMER_SHORTS_COMPARE1_CLEAR_Pos);

    NVIC_ClearPendingIRQ(TIMER2_IRQn);
    NVIC_SetPriority(TIMER2_IRQn,3);
    NVIC_EnableIRQ(TIMER2_IRQn);
    NRF_TIMER2->TASKS_START = 1;
}
Timer Handler:
-------------------------------------------------------------------------------------------------------------------------
void TIMER2_IRQHandler(void)
{
    if((NRF_TIMER2->EVENTS_COMPARE[2] == 1) && (NRF_TIMER2->INTENSET & TIMER_INTENSET_COMPARE2_Msk))
    {
 NRF_TIMER2->EVENTS_COMPARE[2] = 0;

 //nrf_gpio_pin_toggle(20);      //debug gpio

 NRF_TIMER2->TASKS_CLEAR = 1;
    }
}
3. 假設需要定義一個固定每10msec會觸發的Timer, 可以在Init的時候帶入這樣的參數.
Timer_Init(10000);
2016年2月2日 星期二
nRF51x22 I2C Master Driver
1. 最近開始接觸nRF51x22系列的東西, 真的是有點小複雜, 因此就把最近弄好的一些東西先簡
易備份在Blogger上, 以方便之後有需要的時候容易能馬上使用.
2. 使用I2C Master Driver之前, 必須要先include以下的c & h file, 才能正常使用, 檔名及路徑如
下:
易備份在Blogger上, 以方便之後有需要的時候容易能馬上使用.
2. 使用I2C Master Driver之前, 必須要先include以下的c & h file, 才能正常使用, 檔名及路徑如
下:
- 測試的版本皆是在nRF51_SDK_9.0.0_2e23562.zip這個sdk版本下進行測試的.
- twi_hw_master.c:
\components\drivers_nrf\twi_master\incubated\
- twi_master.h:
\components\drivers_nrf\twi_master\incubated\
- twi_master_config.h:
\components\drivers_nrf\twi_master\incubated\config\
3. 接著就是使用底下的i2c.c & i2c.h 這兩個檔案就可以使用了.
i2c.c:
--------------------------------------------------------------------------------------------------------------------------
i2c.h:
--------------------------------------------------------------------------------------------------------------------------
i2c.c:
--------------------------------------------------------------------------------------------------------------------------
#include "i2c.h"

void I2C_Master_Init(void)
{
 twi_master_init();
}

int I2C_Write(uint8_t DeviceAddr, uint8_t RegAddr, uint8_t* pBuffer, uint16_t NumByteToWrite)
{
   #define i2c_write_data_len 6
   uint8_t w2_data[i2c_write_data_len+1], i;

   w2_data[0] = RegAddr;
   for ( i = 0 ; i < NumByteToWrite ; i++ ) {
 w2_data[i +1] = pBuffer[i];
   }

   if(twi_master_transfer(DeviceAddr,w2_data,NumByteToWrite+1,TWI_ISSUE_STOP) == false)
        return -1;

   return 0;
}

int I2C_Read(uint8_t DeviceAddr, uint8_t RegAddr, uint8_t* pBuffer, uint16_t NumByteToRead)
{

   if(twi_master_transfer(DeviceAddr, &RegAddr, 1, TWI_DONT_ISSUE_STOP) == false)
 return -1;

   if(twi_master_transfer(DeviceAddr|TWI_READ_BIT, pBuffer, NumByteToRead, TWI_ISSUE_STOP) == false)
 return -1;

   return 0;
}
i2c.h:
--------------------------------------------------------------------------------------------------------------------------
#include "twi_master.h"

void I2C_Master_Init(void);
int I2C_Write(uint8_t DeviceAddr, uint8_t RegAddr, uint8_t* pBuffer, uint16_t NumByteToWrite);
int I2C_Read(uint8_t DeviceAddr, uint8_t RegAddr, uint8_t* pBuffer, uint16_t NumByteToRead);
4. 調整i2c speed的地方在twi_master_init()裡面:
TWI_FREQUENCY_FREQUENCY_K400 = 400KHz
TWI_FREQUENCY_FREQUENCY_K250 = 250KHz
TWI_FREQUENCY_FREQUENCY_K100 = 100KHz

5. 調整i2c gpio pin的地方在twi_master_config.h:
SCL = 1U = GPIO1.
SDA = 3U = GPIO3.
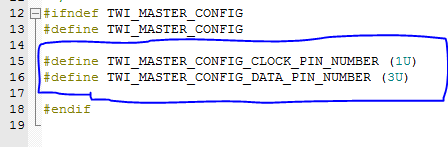
TWI_FREQUENCY_FREQUENCY_K250 = 250KHz
TWI_FREQUENCY_FREQUENCY_K100 = 100KHz
5. 調整i2c gpio pin的地方在twi_master_config.h:
SCL = 1U = GPIO1.
SDA = 3U = GPIO3.
訂閱:
文章 (Atom)